Группа учёных из Азии построила робота, который сам позаимствовал собственный принцип передвижения у насекомого — палочника. Машина добилась этого результата самостоятельно, не ставя передо собой первоочередной цели подражать природному прототипу.
Обзор смартфона Samsung Galaxy Z Flip8: исчезающий вид?
Снято в Голливуде? Почему Стэнли Кубрик физически не смог бы подделать лунную походку
Лучший процессор под DDR4 в 2026 году: AM4 против LGA 1700
10 флагманских процессоров Intel за 10 лет
Топ-10 смартфонов до 10 тысяч рублей (2026 год)
Компьютер месяца, спецвыпуск: во что дефицит чипов памяти превратил бюджетные игровые ПК и при чем здесь Steam Machine
Сравнительный тест камер флагманских смартфонов (2026): итоги
Выбираем лучшие игровые ноутбуки на российском рынке (вторая половина 2026 года)
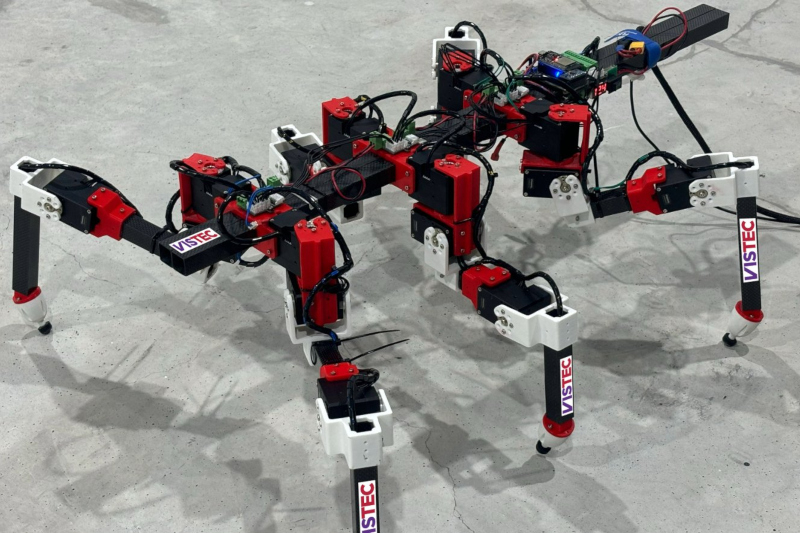
Авторами проекта стали инженеры Университета Тохоку (Япония) и Тайского Института науки и технологий Видьясиримеди (VISTEC) — построенный ими насекомоподобный робот способен перемещаться по различным поверхностям, отчасти подражая движениям палочника. Всего нескольких сделанных палочником шагов оказалось достаточно, чтобы пятикратно превышающая его по размеру машина сумела повторить тот же принцип, говорят авторы исследования.
У насекомых, отмечают учёные, относительно простая центральная нервная система, но до настоящего момента в точности восстановить принципы координации движений у насекомых не удавалось. Чтобы преодолеть эту проблему, они решили не давать роботу непосредственных инструкций, как передвигаться, а ставили перед ним цель, и он сам пытался её достичь. Задачу решала модель искусственного интеллекта, которая проходила состязательное обучение с подкреплением — за безопасное положение ног она получала вознаграждение.
В результате системе оказалось достаточно лишь кратковременного взаимодействия с палочником, передвигающимся по ровной поверхности — управляемый ИИ-моделью робот самостоятельно научился перемещаться по различным типам местности менее чем за час. Модель оказалась настолько надёжно, что её смогли использовать и с роботами, имеющими иное строение. На практике такие машины смогут использоваться при ликвидации последствий в зонах бедствий, где ровные поверхности вообще отсутствуют. Они смогут передвигаться, даже если в процессе утратят некоторые из своих конечностей — ИИ способен адаптироваться к новым условиям.
Было интересно? Скажите об этом Google, чтобы чаще получать ссылки на наши новости про искусственный интеллект